 Revenir dans la gamme "Robotique, Automatismes, Régulation & Process"
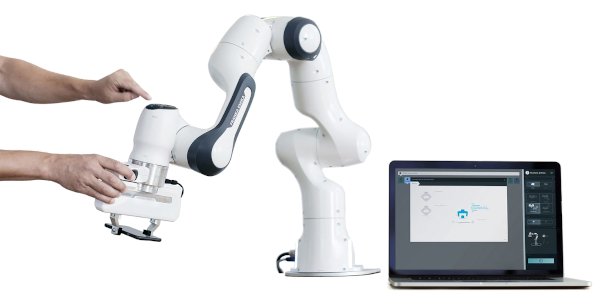
Robot Franka Emika Research et Production 3
Le robot collaboratif 7 axes Franka Emika
Doc. commercial Eng
 Datasheet Robot Franka Emika Production 3
Doc. commercial Fr
Site Internet
 Franka Emika
Vidéo
Le robot collaboratif 7 axes Franka Emika
Le robot de Franka Emika est agile et sensible comme un bras humain, avec ses 7 axes embarquant chacun un capteur d’effort.
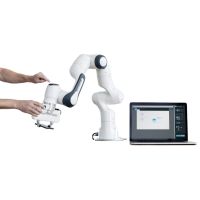
La programmation, basé sur les workflows, est intuitive, l'interaction est transparente.
Le système présente une interface utilisable basée sur des Apps - des programmes de robot encapsulés. Organisez les Apps en une séquence. Ensuite, apprenez au robot par démonstration et ajustez les paramètres.
La suite de logiciels dédiés à la recherche et à l’académique en font un outil unique sur le marché.
Charge et géométrie: Rayon de 855mm – Couverture de volume de 94,5% - Charge de 3kg
Mouvement: Répétabilité +/-0,1mm – Déviation de chemin +/-1.25mm
Sensibilité de mesure d’efforts: Résolution < 0,05N – Précision 0,8N – Répétabilité < 0,05N
Application d’effort: Force minimum contrôlable 0,05N à 1kHz
Interaction: Force de guidage 2N – Temps de détection de collision < 2ms – Temps nominal de réaction à une collision < 50ms
Codeurs de positionnement: Résolution 14bits – Position absolue – Redondance dans les liaisons
Liaisons électroniques: Bus de communication 1kHz – Hautement intégré
Moteurs brushless DC: Haute efficacité – Aucune maintenance sur la durée de vie – Haute vitesse
Engrenages à ondes de déformation: Engrenages haute qualité (Origine Allemagne) – Excellentes précision de positionnement et répétabilité
Roulements à rouleaux croisés: Robuste sur la vie du robot – Design léger – Haute rigidité
Capteurs d’efforts: Résolution 13bits – Excellente précision – Haute sensibilité
FR//Franka3Research-Std : Pack Franka 3 Research du Robot collaboratif 7 axes Franka (Rayon 855mm - Charge 3kg) avec: Robot 7 axes et son contrôleur - Câble d'alimentation Type F 2,5m - Pince collaborative 2 doigts - Franka Control Interface FCI3 - Interface de programmation graphique DESK - Pack d'application Prototyping/Research - Environnement de développement d'applications RIDE
FR//Franka3Production-Std : Pack Franka 3 Production du Robot collaboratif 7 axes Franka (Rayon 855mm - Charge 3kg) avec: Robot 7 axes et son contrôleur - Câble d'alimentation Type F 2,5m - Pince collaborative 2 doigts - Interface de programmation graphique DESK - Pack d'application Production - Environnement de développement d'applications RIDE
FE02 : Préhenseur par le vide Shmalz avec générateur de vide pour Robot collaboratif 7 axes Panda de Franka avec pack d'applications préhension par le vide
FE03 : Module déporté Modbus de 16E/16S pour le robot Franka Panda (Pack Industrie)
FE11 : Option Jeu de deux scrutateurs lasers pour gestion sécurisée des vitesses de déplacement, pour Station Cobot Franka
FE12 : Option Mallette de vision 2D monochrome Visor Robotic V10 (Marque: Sensopart) pour robot collaboratif Franka
FE13 : Option Mallette de vision 2D couleur Visor Robotic V20 (Marque: Sensopart), pour robot collaboratif Franka
RK11 : Option Pièces pour projets de simulation de clipsage et collage robotique
RK12 : Option Pièces pour projets de dévracage 2D et pick-and-place